
Глава 1. СИСТЕМЫ ПРЯМОЙ АДАПТАЦИИ
Понятие адаптации
Рассматриваемые в начальных частях теории автоматического управления методы анализа и синтеза систем управления в основном ориентированы на те случаи, когда математическая модель объекта управления заранее известна и не меняется в процессе функционирования системы управления. Другими словами, в этих случаях порядок объекта и численные значения всех коэффициентов его математической модели заданы. При этом реальный объект управления описывается заданной моделью с точностью в 5—7 %. Так как системы управления всегда создаются с некоторым запасом устойчивости, то, несмотря на указанную неточность расчетной математической модели, система сохраняет устойчивость и обеспечивает качественное управление объектом.
Однако на практике встречаются случаи, когда известен лишь порядок объекта управления и общая структура уравнений его математической модели. В то же время численные значения некоторой части или даже всех параметров объекта априори не известны. Иногда могут быть заданы диапазоны возможных значений неопределенных коэффициентов, но эти диапазоны очень широки: верхние значения могут в несколько раз превосходить нижние значения. Такие объекты называются неопределенными объектами управления. Обычные системы управления в таких условиях теряют устойчивость и не могут обеспечить нормальное протекание управляемого процесса.
Уравнения неопределенных объектов управления указанного типа можно представить следующим образом:
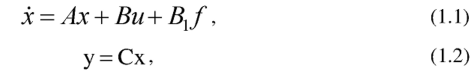
где х - n-вектор состояния неопределенного объекта; и - вектор управлений; f - вектор внешних воздействий; у - вектор управляемых переменных (выходных величин) объекта; А=А(а), В = В(а);
Bj = Bj(a) и С =С(а) - матрицы и векторы соответствующих размерностей; а = [aj5 а2,at Jr - вектор заранее (априори) неизвестных параметров объекта; 1 - число этих параметров.
Чаще всего, порядок объекта п предполагается известным, однако в общем случае, он также может быть неизвестным. С другой стороны, порядок объекта п и вид матриц А, В, В1 и С могут быть достаточно обоснованно определены исходя из принципов построения и работы элементов, входящих в объект управления. Поэтому традиционно порядок неопределенного объекта п - считается известной величиной, а параметры - неизвестными. Именно для управления такими неопределенными объектами применяются современные адаптивные системы управления.
Однако в последнее время появились работы, посвященные разработке систем управления неопределенными объектами, порядок п которых заранее неизвестен, как и все параметры. Таким образом, в общем случае неопределенность объекта может быть связана как с неизвестными значениями параметров ai, их числом 1, так и с неизвестным порядком п. Для управления неопределенными объектами общего вида применяются так называемые самоорганизующиеся системы. В этих случаях для решения задачи управления требуется обработка больших объемов информации, поэтому самоорганизующиеся системы всегда содержат мощные вычислительные комплексы.
Задача адаптивной системы управления объектами типа (1.1), (1.2) заключается в обеспечении требуемого качества процесса управления, протекающего в неопределенном объекте известного порядка п при всех возможных значениях неизвестных параметров ai. Адаптивная система управления состоит из неопределенного объекта управления и адаптивного устройства управления (регулятора).
Качество адаптивных систем управления может быть определено различными способами:
критерием качества ./; при этом адаптивный регулятор должен обеспечивать оптимальность этого критерия при всех заранее неизвестных значениях параметров неопределенного объекта управления;
- допустимыми значениями первичных показателей качества, таких как t , a% N, > но принадлежащих некоторым интервалам:
р ’ ’К

квадратичным критерием качества. Например, адаптивный регулятор должен обеспечивать минимум квадратичной оценки переходной функции замкнутой системы, т.е.

показателем колебательности:

Здесь Ао = ЖО) - значение амплитудно-частотной характеристики Л (со) замкнутой системы при со = 0; максимальное значение этой же
характеристики. Её возможный вид приведён на рис. 1.1.

Рис. 1.1. Амплитудно-частотная характеристика системы
Таким образом, адаптивный регулятор, несмотря на наличие неизвестных заранее коэффициентов а,, должен формировать управляющее воздействие и так, чтобы те или иные оценки качества замкнутой системы управления соответствовали требуемым значениям. Фактически, это означает, что при изменении коэффициентов а,, должны изменяться соответствующим образом закон управления и (или) его параметры.
Другими словами, они должны автоматически адаптироваться к реальным значениям параметров объекта так, чтобы система в установившемся режиме удовлетворяла заданным требованиям. В этом и заключается принцип адаптации систем управления.
В теории адаптивного управления обычно предполагается, что в некоторые моменты времени неизвестные параметры а, принимают новые значения, как показано на рис. 1.2 тонкими линиями, а в остальные моменты времени они остаются постоянными. Именно после моментов изменения параметров, в адаптивных системах, в течение некоторых интервалов времени происходят процессы адаптации (на рис. 1.2 они показаны толстыми кривыми).

ОС-
Рис. 1.2. Изменения неопределённого параметра 1
Как видно, интервалы времени, в течение которых адаптируются параметры регулятора, относительно малы, по сравнению с интервалом постоянства неопределенных параметров объекта.
Авторы: Гайдук А.Р., Плаксиенко Е.А.
